
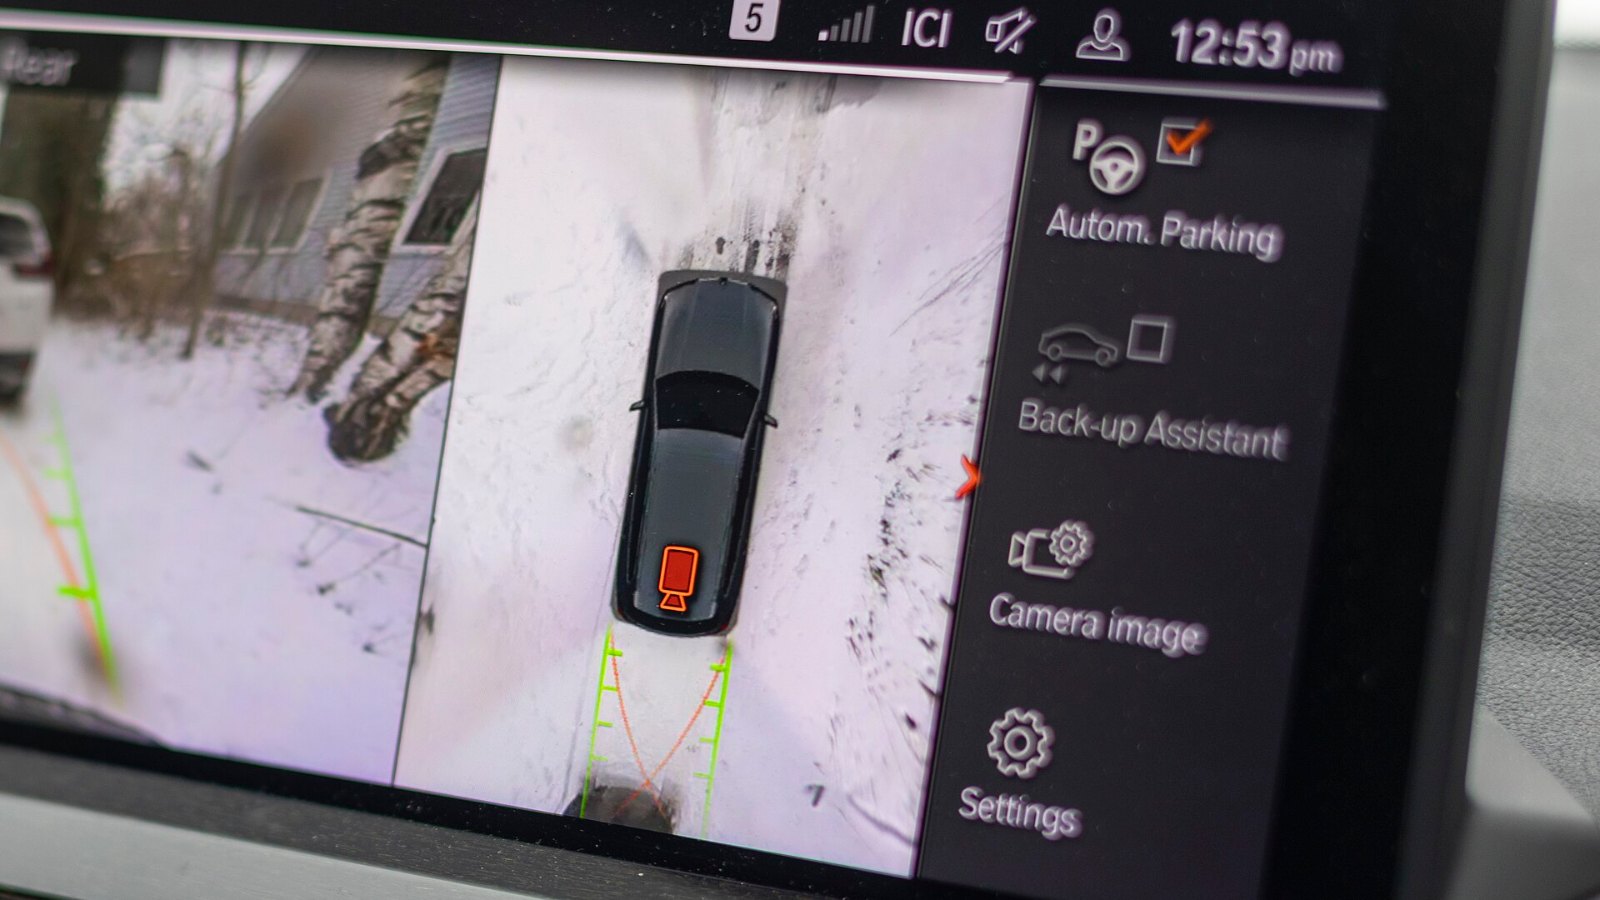
Según la revisión de Milan Valdés Báez en Zenodo (18-10-2026), la frenada automática de emergencia depende de una cadena completa de sensores, cálculo, comunicación y frenos. Por eso, un procesador rápido o un radar potente no demuestran por sí solos una buena respuesta. Además, la revisión no promete que estos sistemas eviten cualquier colisión.
Este artículo resume esa revisión técnica (DOI 10.5281/zenodo.23453596). Se trata de un preprint: una revisión narrativa que no ha pasado revisión por pares. El autor la redactó con asistencia de inteligencia artificial bajo su supervisión. Tampoco presenta ensayos propios ni tiempos medidos de chips. Asimismo, los números de este texto son cálculos ilustrativos con hipótesis explícitas, no mediciones de un vehículo concreto.
Qué es la frenada automática de emergencia y de qué depende
La frenada automática de emergencia, conocida por la sigla AEB, debe reconocer un peligro con suficiente anticipación. Después tiene que convertir esa estimación en una reducción real de velocidad. Según Bosch, estas funciones pueden usar radar y cámara para evitar o mitigar colisiones. Sin embargo, la revisión aclara que esa descripción funcional no implica que todos los sistemas usen los mismos sensores o algoritmos.
El proceso une sensores, procesamiento, comunicaciones, control y actuadores. Por eso, ninguna especificación aislada demuestra el desempeño final. Tampoco una imagen atractiva en pantalla permite deducir la precisión de las detecciones que usa el freno.
El autor habla de frenada «automática de emergencia» para no confundir una intervención concreta con la conducción autónoma. Además, su análisis no estima la probabilidad real de evitar un choque.
Cómo mide el radar de onda milimétrica
La longitud de onda de un radar depende de su frecuencia portadora: λ = c/f. Con la velocidad de la luz, unos 3,00 × 10⁸ m/s, y una portadora ilustrativa de 77 GHz, la longitud de onda es de 3,90 mm. De ahí viene el nombre «milimétrico». Sin embargo, el término no significa que el radar mida la distancia de los objetos con precisión de un milímetro.
Barridos de frecuencia y frecuencia de batido
Un radar FMCW, de onda continua modulada en frecuencia, transmite barridos de frecuencia llamados «chirps». El eco vuelve con un retraso que depende del recorrido de ida y vuelta. Al mezclarlo con una referencia del transmisor se obtiene una señal intermedia: la frecuencia de batido. En un caso ideal, con un blanco quieto y un barrido lineal, esa frecuencia permite calcular la distancia. Así lo explica una nota técnica de Texas Instruments (Dham, 2017).
En cambio, si el objeto se mueve, aparece una contribución Doppler que requiere tratamiento adicional. Por eso, la revisión advierte que no toda frecuencia de batido debe leerse como distancia sin considerar el movimiento. Ese efecto lo cubre el material formativo de Texas Instruments elaborado por Rao (2017).
Resolución, velocidad y ángulo
La resolución radial ideal se aproxima con ΔR = c/(2B), donde B es el ancho de banda que se usa de verdad. Con 1 GHz, el resultado ideal es de 0,15 m. Con 4 GHz baja a 0,0375 m. Son cálculos de separación nominal en distancia, no garantías de distinguir dos objetos reales en cualquier condición. De hecho, según el autor, las ventanas, la relación señal-ruido y el procesamiento alteran esa separación en la práctica.
El radar también estima la velocidad mediante el efecto Doppler. Con 77 GHz y una velocidad radial de 10 m/s, la frecuencia Doppler ronda los 5,13 kHz. Ahora bien, solo mide la componente radial, la que se acerca o se aleja del radar. Por eso, un objeto que cruza casi de lado puede generar un Doppler pequeño aunque se mueva rápidamente.
Por su parte, el ángulo se estima con diferencias de fase entre canales de antena. La cantidad y la disposición de esos canales, la apertura y el procesamiento condicionan la separación angular. Así, dos objetos pueden estar bien separados en distancia y mal separados en ángulo, o al revés. Por eso, la revisión desaconseja comparar radares solo por su alcance máximo o por su frecuencia portadora.
Mal tiempo, reflejos e interferencias
Gao y colaboradores describen un banco de ensayo con radar FMCW MIMO en cascada y estudian la percepción con mal tiempo. Según la revisión, ese trabajo ilustra cómo evaluar el sensor, pero no demuestra que cualquier radar sea inmune al clima.
El sistema también debe distinguir los ecos útiles de los reflejos múltiples y de las interferencias. Por eso, evaluar un radar de producción exige blancos representativos, las condiciones reales del radomo y criterios explícitos de detección y falsa alarma.
Cámaras periféricas: cómo se forman las vistas de 360° y de 540°
Un sistema de visión periférica combina cámaras repartidas alrededor del vehículo. Según el documento técnico de Texas Instruments firmado por Appia y colaboradores (2015), la imagen común se construye con corrección de distorsión, transformación geométrica y ajuste de brillo y color. Su demostrador usa cuatro cámaras de 720p y sintetiza la vista a 30 imágenes por segundo. Son datos de esa implementación, no mínimos universales.
Además, la vista cenital es virtual: no existe una cámara suspendida sobre el techo. La alineación depende de la calibración y de la geometría que asume el sistema. Una transformación basada en el plano del suelo no describe bien un poste, una persona o una superficie irregular. Por eso, en las uniones entre imágenes pueden aparecer deformaciones, cortes o duplicaciones.
Qué significa la denominación 540°
La cifra de 540° no mide un único campo de visión. Por ejemplo, Geely El Salvador describe su cámara de 540° como la combinación de una vista de 360° y una vista transparente de 180° bajo la carrocería. La revisión cita esa página solo como ejemplo de descripción comercial. En su análisis, se trata de una combinación de modos de visualización, no de un ángulo que pueda sumarse así. Este artículo tampoco deduce de esa página cómo funciona ningún modelo vendido en Panamá.
El vehículo tapa físicamente parte del suelo. Por eso, la imagen de esa zona puede usar información captada antes y desplazada mientras el carro avanza, o una reconstrucción propia del sistema. Según la revisión, hay que verificar cada implementación. Como ejemplo de límite documentado, Land Rover advierte que su imagen ClearSight Ground View no es en vivo.
La consecuencia física es clara. Si un objeto entra en la zona oculta después de capturarse el suelo, esa imagen antigua no puede mostrarlo sin una medición adicional. En otras palabras, la calidad visual y la actualidad de la información son propiedades independientes.
La pantalla y el freno pueden usar datos distintos
La imagen que ve el conductor y la información que usa el freno automático pueden seguir rutas diferentes. Así, compartir cámaras o procesador no demuestra que el frenado use la vista de 540°. Del mismo modo, tener visión periférica no prueba que el carro detecte peatones y frene por sí mismo en todas las direcciones. La tabla resume cinco magnitudes que la revisión pide no confundir.
| Especificación o función | Qué describe | Qué no demuestra por sí sola |
|---|---|---|
| Resolución radial del radar | Separación nominal en distancia | Clasificación fiable de todos los blancos |
| Cámara de alta definición | Muestreo y formato de la imagen | Exactitud métrica uniforme en toda la escena |
| Vista de 540° | Combinación de vistas y modos | Observación actual de cualquier zona oculta |
| Frecuencia de imágenes | Imágenes producidas por segundo | Antigüedad exacta de la información entregada |
| Potencia de cómputo nominal | Capacidad bajo condiciones especificadas | Latencia completa de frenado |
Fusión de sensores: cuándo se midió cada dato
Según Bosch, la cámara multipropósito y el radar se complementan, y su combinación apoya funciones de asistencia. Sin embargo, la revisión advierte que esa complementariedad no resuelve sola cada discrepancia. Primero hay que asociar mediciones con instantes de captura y campos de visión distintos.
Por eso, el autor distingue dos tareas. La calibración espacial relaciona las coordenadas de cada sensor con las del vehículo. En cambio, la sincronización temporal indica a qué instante corresponde cada observación. Si se fusiona la posición antigua de un objeto con una imagen actual sin compensar el movimiento, aparece un error sistemático.
También importa el equilibrio entre sensibilidad y falsas activaciones. Pedir una confirmación adicional puede reducir las detecciones falsas, aunque consume tiempo. Por eso, ese equilibrio debe evaluarse con escenarios.
Qué determina la latencia del chip
NVIDIA describe en su blog técnico cómo optimiza la inferencia con CUDA, TensorRT y aceleradores especializados en su plataforma DRIVE. Según la revisión, el ejemplo muestra que la arquitectura y el software trabajan juntos. Sin embargo, no aporta un tiempo universal de respuesta para todo vehículo que lleve ese procesador.
El tiempo real depende de la red ejecutada, la precisión numérica, el tamaño de la entrada, la memoria, las transferencias y otras tareas simultáneas. Por eso, una cifra en TOPS debe acompañarse de su definición de operación y de precisión. Tampoco puede convertirse directamente en milisegundos de frenado. De hecho, una inferencia veloz con datos antiguos puede decidir peor que otra algo más lenta con información reciente.
Frecuencia de imágenes no es lo mismo que latencia
Una cámara a 30 imágenes por segundo produce una imagen cada 33,3 ms. En un modelo ideal de muestreo periódico, un evento que aparece entre dos imágenes puede esperar casi nada o un período completo. Si su momento de aparición fuera aleatorio y uniforme, la espera media sería de 16,7 ms. Después se suman la exposición, la lectura y el procesamiento.
Además, una cadena por etapas puede entregar resultados a 30 Hz aunque cada uno corresponda a una imagen captada varios períodos antes. Es decir, una frecuencia de salida alta y una latencia baja no son sinónimos.
Latencia y distancia de frenado: un cálculo ilustrativo
La revisión define la latencia de extremo a extremo como el tiempo entre la aparición de un peligro observable y el inicio efectivo de la desaceleración. En una ruta simplificada, ese total suma cuatro etapas: adquisición, procesamiento, decisión y actuación. Por eso, en un sistema real hacen falta marcas de tiempo para no omitir ni contar dos veces ninguna etapa. La tabla muestra dos presupuestos hipotéticos.
| Etapa | Caso A | Caso B |
|---|---|---|
| Espera, exposición y lectura de sensores | 40 ms | 40 ms |
| Transferencia, preprocesamiento y percepción | 60 ms | 20 ms |
| Fusión, validación y decisión | 30 ms | 30 ms |
| Comunicación y comienzo efectivo de frenado | 70 ms | 70 ms |
| Total de la ruta secuencial | 200 ms | 160 ms |
En este ejemplo, recortar 40 ms el procesamiento baja el total de 200 a 160 ms. Eso supone una mejora del 20 % del retardo completo. Sin embargo, los otros 140 ms siguen ahí. El autor aclara que estos valores son supuestos analíticos, no resultados de banco ni metas de homologación.
Cuántos metros recorre el carro antes de frenar
Para traducir el retardo a metros, la revisión usa un modelo sencillo: vía plana, velocidad constante durante el retardo y desaceleración constante después. Así, la distancia de parada es d = v·t + v²/(2a). El primer término es el recorrido durante el retardo; el segundo, el de frenado. El modelo omite la pendiente, el aire y la subida gradual de la presión, así que no predice un AEB completo.
Con una desaceleración ideal de 7,0 m/s², a 50 km/h el frenado ocupa 13,78 m. Un retardo de 200 ms añade 2,78 m y da 16,56 m en total. En cambio, con 160 ms añade 2,22 m y da 16,00 m. A 100 km/h, los totales son de 60,67 m y 59,56 m. Es decir, los mismos 40 ms de diferencia equivalen allí a 1,11 m.
- Retardo total, caso A
- 200 ms
- Retardo total, caso B
- 160 ms
- Recorrido durante el retardo a 100 km/h, caso A
- 5,56 m
- Recorrido durante el retardo a 100 km/h, caso B
- 4,44 m
- Tramo de frenado a 50 km/h con 7,0 m/s²
- 13,78 m
- Tramo de frenado a 50 km/h con 4,0 m/s²
- 24,11 m
Hipótesis: obstáculo fijo, vía plana, velocidad constante durante el retardo y desaceleración constante después, sin pendiente, aire ni subida gradual de la presión de frenado. Los retardos son supuestos analíticos sin atribución a fabricantes. Cada par de barras tiene su propia escala. No es la medición de ningún vehículo. Fuente: Valdés Báez (2026), Zenodo, DOI 10.5281/zenodo.23453596.
Menos agarre pesa más que unos milisegundos
La mejora informática tampoco compensa cualquier pérdida de adherencia. Si a 50 km/h la desaceleración disponible baja de 7,0 a 4,0 m/s², el tramo de frenado crece de 13,78 a 24,11 m con las demás hipótesis iguales. En otras palabras, sensores, cómputo y neumáticos intervienen en partes distintas del problema.
Cómo propone el autor validar un sistema de frenado automático
Una evaluación reproducible debería registrar varios instantes: la captura de cada sensor, la llegada del dato al procesador, la salida de percepción, la orden de freno y la desaceleración medida. Según el autor, el retardo máximo observado no garantiza por sí mismo el peor caso posible.
La revisión propone combinar objetivos estáticos, vehículos en movimiento y usuarios vulnerables con trayectorias controladas. También pide escenarios sin peligro para medir las falsas activaciones. A eso se suman distintas condiciones de iluminación, suciedad, oclusión y clima. El autor presenta estas pautas como recomendaciones metodológicas, no como un protocolo oficial.
Por último, la validación debe medir aciertos de percepción y consecuencias físicas: momento de activación, velocidad residual, estabilidad y repetibilidad. Además, una simulación convincente no reemplaza la calibración de los modelos ni el contraste experimental.
Qué preguntar sobre la frenada automática al comprar un SUV en Panamá
Antes de comprar, conviene leer la ficha oficial de la versión exacta que se vende en Panamá. Estas preguntas ayudan a ordenar la información:
- ¿Qué funciones dependen del radar, de la cámara o de ambos?
- ¿Qué zonas cubre cada función y entre qué velocidades actúa?
- ¿La función detecta peatones y otros usuarios vulnerables, o solo vehículos?
- Si la versión ofrece vista de 540°, ¿la imagen bajo la carrocería es en vivo o reconstruida?
- ¿Qué neumáticos monta la versión que llega a Panamá? La adherencia también decide la distancia de frenado.
Para ordenar las opciones, puede usar el comparador de SUV en Panamá. Aun así, confirme los datos en la web oficial de la marca y con el distribuidor. Igual que la revisión, este artículo no atribuye latencias ni prestaciones de frenado a ninguna marca o modelo. Además, Autos Chinos Panamá no vende vehículos ni recibe pagos de marcas. Sobre el agarre, vea también la revisión de la tracción total AWD y 4×4.
Preguntas frecuentes sobre la frenada automática de emergencia
¿Qué es la frenada automática de emergencia?
Es una función de asistencia que reconoce un peligro y reduce la velocidad del vehículo por sí misma. Según Bosch, puede usar radar y cámara para evitar o mitigar colisiones. Sin embargo, la revisión de Milan Valdés Báez recuerda que su respuesta depende de toda la cadena, desde el sensor hasta los frenos.
¿Por qué se llama milimétrico el radar de 77 GHz?
Porque a 77 GHz su longitud de onda ronda los 3,90 mm. Sin embargo, según la revisión de Milan Valdés Báez, el término solo describe esa escala de onda. No significa que el radar mida la distancia de los objetos con precisión de un milímetro.
¿Qué significa una cámara de 540°?
Es una denominación comercial que combina una vista de 360° alrededor del vehículo con una vista de 180° bajo la carrocería. Según la revisión de Milan Valdés Báez, no es un único campo óptico. Además, la imagen del suelo oculto puede no ser en vivo.
¿Un chip más rápido hace que el carro frene antes?
Solo en parte. En el cálculo ilustrativo de la revisión, recortar 40 ms el procesamiento baja el retardo total de 200 a 160 ms. Sin embargo, los otros 140 ms de captura, decisión y frenado siguen ahí.
¿Cuántos metros suponen 40 milisegundos a 100 km/h?
Unos 1,11 m en el cálculo ilustrativo de la revisión. Con una desaceleración ideal de 7,0 m/s², la distancia total pasa de 60,67 m con 200 ms de retardo a 59,56 m con 160 ms. No es la medición de ningún vehículo.
¿La frenada automática de emergencia evita todos los choques?
No. La revisión de Milan Valdés Báez no promete la prevención universal de colisiones. Además, el resultado depende de los neumáticos, la superficie y el estado del vehículo, no solo de la electrónica.
Siga leyendo
- Investigación y estudios: revisiones técnicas sobre ingeniería automotriz
- Tracción total AWD y 4×4: diferencial, embrague y límites
- Aceros conformados en caliente y seguridad pasiva de la cabina
- Híbridos HEV, PHEV y REEV: diferencias y eficiencia real
- Eficiencia del motor de gasolina: compresión, turbo e inyección directa
- Baterías LFP y NCM en clima tropical: calor, humedad y sal
- Milan Valdés Báez: revisiones y artículos del autor
- Comparador de SUV en Panamá
Periodista automotriz, analista de movilidad e investigador independiente
Milan Valdés Báez es periodista automotriz, analista del sector de la movilidad e investigador independiente radicado en Panamá. Es titular de Autos Chinos Panamá, medio digital de noticias e información sobre los vehículos de marcas chinas que se venden en el país. Su trabajo combina el seguimiento del mercado panameño con revisiones técnicas de ingeniería automotriz.
Investigación técnica
Publica revisiones técnicas, con cálculos ilustrativos y referencias verificables, sobre seis áreas:
- Dinámica vehicular y tracción total (AWD y 4×4).
- Seguridad pasiva y aceros de la estructura de la carrocería.
- Electrificación: híbridos HEV, PHEV y REEV.
- Termodinámica de motores de gasolina.
- Sistemas avanzados de asistencia a la conducción (ADAS).
- Degradación de baterías de ion-litio en clima tropical.
Identificador de investigador ORCID: 0009-0000-0112-3529.
Publicaciones
- Valdés Báez, M. (2026). Dinámica vehicular y tracción total con gestión electrónica: transferencia de torque, diferenciales bloqueables y estabilidad en baja adherencia. Preprint, Zenodo. DOI: 10.5281/zenodo.23452566.
- Valdés Báez, M. (2026). Metalurgia y seguridad pasiva en plataformas modulares: aceros conformados en caliente e integridad estructural de la cabina. Preprint, Zenodo. DOI: 10.5281/zenodo.23453334.
- Valdés Báez, M. (2026). Ingeniería de electrificación y arquitecturas híbridas HEV, PHEV y REEV: conversión energética y optimización de generadores de combustión interna. Preprint, Zenodo. DOI: 10.5281/zenodo.23453590.
- Valdés Báez, M. (2026). Análisis termodinámico de motores de gasolina avanzados: inyección directa de alta presión, turbocompresión de geometría variable y relación de compresión. Preprint, Zenodo. DOI: 10.5281/zenodo.23453592.
- Valdés Báez, M. (2026). ADAS y sensórica vehicular: física del radar milimétrico, visión periférica y latencia en la frenada automática de emergencia. Preprint, Zenodo. DOI: 10.5281/zenodo.23453596.
- Valdés Báez, M. (2026). Química y degradación de baterías en climas tropicales: evidencia sobre celdas LFP y NCM y su aplicación a la movilidad en Panamá. Preprint, Zenodo. DOI: 10.5281/zenodo.23453598.
Lista completa y actualizada: publicaciones de Milan Valdés Báez en Zenodo.
Marcas que sigue en Panamá
- Geely, con Bahía Motors.
- Changan, con Distribuidora Automotriz Fortune.
- JETOUR y SOUEAST, con Petromotors.
- GAC Motor, con Grupo Auto Comercial.
- JAC Motors, con Distribuidora David.
- Dongfeng y Forthing, con Carbone.
- BAIC y Kaiyi, con Motion Motors.
- GWM (Great Wall Motors), con Grupo Q.
- Jaecoo, con Grupo Sílaba.
Cómo trabaja
Autos Chinos Panamá no vende vehículos, repuestos ni otros productos, y no recibe pagos, comisiones ni publicidad de marcas o concesionarios. Cada dato se publica con su fuente y su fecha de verificación, y los errores se corrigen de forma visible. En la búsqueda documental y la redacción se usan herramientas de inteligencia artificial; Milan revisa, verifica y aprueba cada publicación.
Contacto: contacto@autoschinospanama.com.